作者: 本站编辑 发布时间: 10-14-2026 来源: 本站
机房巡检机器人需在狭窄的机柜通道中自主导航、升降检测、精确定位,其结构件的加工精度直接影响运动平稳性和检测可靠性。薄壁框架变形、升降导轨直线度超差、云台同轴度偏差是三大核心加工难点。本文从材料应力、装夹方案、刀具路径和检测方法四个维度,提供经过验证的工艺解决方案。
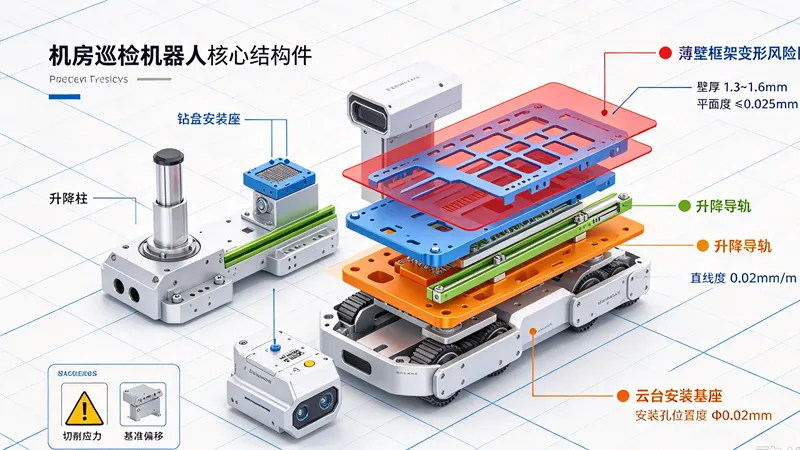
图1:机房巡检机器人四大核心加工部件——薄壁框架、升降导轨、云台支架、传感器安装板
机房巡检机器人的结构设计围绕“窄通道通行、高处检测、长时间运行”三大需求展开,对加工精度提出了独特要求。
| 部件 | 典型材料 | 核心精度要求 | 加工难点 |
|---|---|---|---|
| 底盘框架 | 6061-T6铝合金 | 平面度≤0.05mm/300mm | 薄壁变形、焊接应力 |
| 升降导轨立柱 | 7075-T6铝合金/40Cr钢 | 直线度≤0.02mm/500mm | 细长件让刀、热处理变形 |
| 云台支架 | 7075-T6铝合金 | 同轴度Φ0.02mm | 复杂曲面、薄壁让刀 |
| 传感器安装板 | 6061铝合金 | 平面度≤0.03mm | 微米级平面度、孔位精度 |
机房巡检机器人的加工难点集中在三个方面:薄壁框架的变形控制、细长升降导轨的直线度保障、云台支架的同轴度精度。以下逐一给出系统性解决方案。
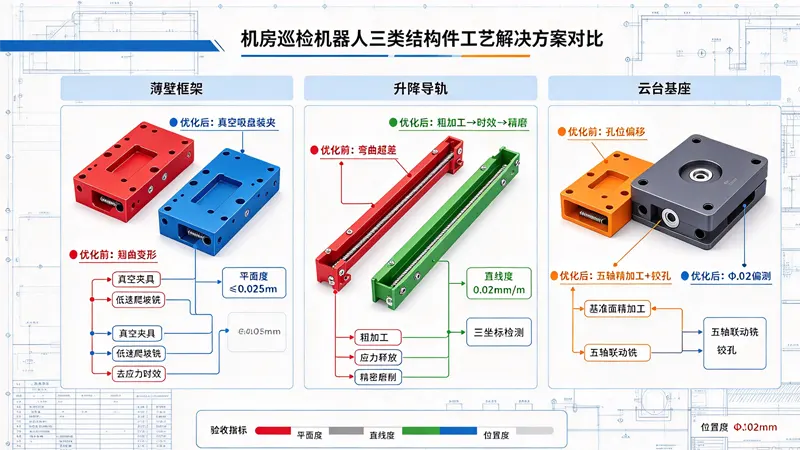
图2:真空吸盘配合分阶段加工,将薄壁框架变形量从0.12mm降至0.02mm
机房巡检机器人的底盘框架为容纳电池、电机、控制板,通常设计为壁厚2-3mm的薄壁腔体结构。加工中的核心问题是变形。
铝合金板材在轧制过程中存在残余应力,直接加工会导致框架在材料去除后翘曲。粗加工前进行去应力退火:加热至180-200°C,保温2-4小时,随炉冷却至60°C以下出炉。处理后残余应力可释放60-80%。
传统压板装夹在薄壁区域易产生局部应力变形。改用真空吸盘配合可调辅助支撑,吸附面积覆盖工件面积的70%以上,真空度≥-85kPa。对于中部悬空区域,增加可调支撑块,支撑点间距≤100mm,避免加工时让刀。
推荐流程:粗加工(预留0.5mm)→去应力时效→半精加工(预留0.08mm)→自然时效24小时→精加工。精加工采用PCD面铣刀,切深≤0.1mm,进给300-500mm/min,主轴转速12000-15000rpm。加工中充分冷却,液温控制在20±2°C。
在铝合金CNC加工中,薄壁框架的变形控制需将材料、装夹、刀具、冷却四个变量统筹考虑,单一环节的优化难以达到预期效果。
升降导轨立柱是机房巡检机器人实现高处检测的关键部件,长度通常500-800mm,长径比>20,直线度要求≤0.02mm/500mm。
铝合金导轨立柱采用7075-T6,钢制导轨采用40Cr调质处理(HRC28-32)。铝合金件在粗加工后进行去应力时效(180°C/3h),钢件在调质后进行稳定化处理(160°C/2h),消除切削加工应力。
采用“两端定位、中间辅助支撑”的装夹方式。加工时使用跟刀架或中心架,支撑点间距控制在200-300mm。粗加工采用对称去料法,从两侧交替切削,使应力对称释放。精加工采用小切深(0.05-0.1mm)、低进给(200-300mm/min)策略,减少切削力引起的让刀。
导轨面直线度要求高,精加工采用磨削或精铣。磨削时使用白鸽玉或CBN砂轮,磨削深度≤0.01mm/次,充分冷却防止烧伤。精铣时使用PCD面铣刀,切削速度1000-1500m/min,进给200-400mm/min,表面粗糙度可达Ra0.4-0.8μm。
云台支架承载摄像头、红外热成像仪等检测设备,需实现水平旋转和俯仰运动,同轴度要求≤Φ0.02mm。
云台支架具有多角度安装面和曲面造型,采用五轴加工中心一次装夹完成全部特征加工。利用旋转工作台,在一次装夹中完成俯仰轴孔和水平旋转轴孔的加工,保证两轴的同轴度和垂直度。
云台支架为追求轻量化,壁厚通常2-4mm。铣削时采用小切深(0.1-0.3mm)、高转速(15000-24000rpm)策略,配合微量润滑冷却。精加工前用测头测量工件实际位置,自动补偿加工程序。
轴承座孔直径公差控制在±0.01mm以内,圆柱度≤0.005mm。采用镗削+铰削复合工艺:先镗孔至预留0.1mm余量,再用铰刀精铰。铰削时使用浮动刀柄,消除主轴误差对孔精度的影响。更多五轴加工技术可参考五轴CNC加工指南。
机房巡检机器人需在机房环境中长期运行,防护等级通常要求IP54以上,结构件表面处理需兼顾防护与散热。
| 部件 | 推荐表面处理 | 主要功能 | 关键参数 |
|---|---|---|---|
| 底盘框架 | 硬质阳极氧化 | 耐磨、耐腐蚀、绝缘 | 膜厚30-50μm,硬度≥HV400 |
| 升降导轨 | 硬质阳极氧化+封闭 | 耐磨、尺寸稳定 | 膜厚25-40μm,Ra≤0.8μm |
| 云台支架 | 阳极氧化(黑色) | 防腐蚀、消光 | 膜厚15-25μm,颜色均匀 |
| 传感器安装板 | 阳极氧化(本色) | 防腐蚀、电磁屏蔽 | 膜厚10-20μm,导电性保留 |
硬质阳极氧化可提升铝合金表面硬度至HV400以上,满足机房环境中频繁移动和可能的碰撞防护需求。传感器安装板需保留部分导电区域,确保电磁屏蔽效果。
机房巡检机器人结构件的质量检测需覆盖从毛坯到成品的全流程。
平面度检测: 使用激光平面度测量仪或三坐标测量机,框架平面度≤0.05mm/300mm,传感器安装板≤0.03mm。
直线度检测: 升降导轨采用激光干涉仪或电子水平仪检测,直线度≤0.02mm/500mm。
同轴度检测: 云台支架使用三坐标测量机或专用检具检测,同轴度≤Φ0.02mm。
批量生产中,每批次首件进行全尺寸检测,关键尺寸实施SPC统计过程控制,CPK值≥1.33。精加工前使用机床测头测量工件实际位置,自动补偿加工程序。刀具实行强制换刀周期管理,避免磨损导致精度漂移。
在精密加工设备配置中,三坐标测量机和激光干涉仪是保证检测精度的必要设备。
底盘框架为容纳电池和电机,通常设计为壁厚2-3mm的薄壁腔体结构。铝合金板材在轧制过程中存在40-80MPa的残余应力,加工去除大量材料后应力平衡被打破,导致框架翘曲。解决方法是增加毛坯去应力退火工序,并采用真空吸盘+辅助支撑的装夹方式。
需从装夹和加工两方面控制:装夹采用两端定位、中间辅助支撑的方式,支撑点间距200-300mm;粗加工采用对称去料法,精加工采用小切深(0.05-0.1mm)、低进给(200-300mm/min)策略。必要时精加工后增加磨削工序,磨削深度≤0.01mm/次。
云台支架具有多角度安装面和曲面造型,三轴加工需多次装夹,每次重新定位都会引入误差,难以保证俯仰轴与水平旋转轴的同轴度(≤Φ0.02mm)。五轴加工中心可一次装夹完成全部特征加工,利用旋转工作台保证两轴的空间位置关系。
防护等级的核心是密封结构。传感器壳体的密封槽尺寸公差需控制在±0.01mm以内,槽底粗糙度Ra≤0.4μm,确保O型圈均匀压缩。螺纹接口采用锥管螺纹配合密封胶。加工完成后100%进行气密性测试,加压至30-50kPa,保压30秒,泄漏率≤1sccm为合格。
简单区分方法:松开夹具后立即测量,若变形恢复,说明是装夹变形;若松开后仍有翘曲,说明是残余应力释放。前者通过优化装夹方案解决,后者需增加去应力时效工序。批量生产中,若变形方向一致(如全部上凸),大概率是残余应力问题。
机房巡检机器人的加工难点集中在薄壁框架变形、升降导轨直线度和云台同轴度三个方面。薄壁框架通过毛坯去应力退火、真空吸盘装夹和分阶段加工,可将平面度控制在0.05mm/300mm以内;升降导轨采用对称去料和辅助支撑,直线度可达0.02mm/500mm;云台支架通过五轴一次装夹成型,同轴度稳定在Φ0.02mm以内。表面处理采用硬质阳极氧化,满足IP54以上防护等级。建议建立变形数据记录体系,通过持续优化切削参数和刀具路径,进一步提升良率和一致性。