作者: 本站编辑 发布时间: 09-09-2026 来源: 本站
仿生机器人追求“轻、强、柔、灵”四重目标的统一,结构件选材直接影响运动性能与制造成本。铝合金、钛合金、工程塑料是三类主流选择,但各自适用场景截然不同——用错材料,轻则增加无效载荷,重则导致关节卡滞、结构疲劳。本文从密度、比强度、疲劳寿命、加工难度、成本五个维度对比三类材料,并提供相应机加工技术要点与选材决策框架。
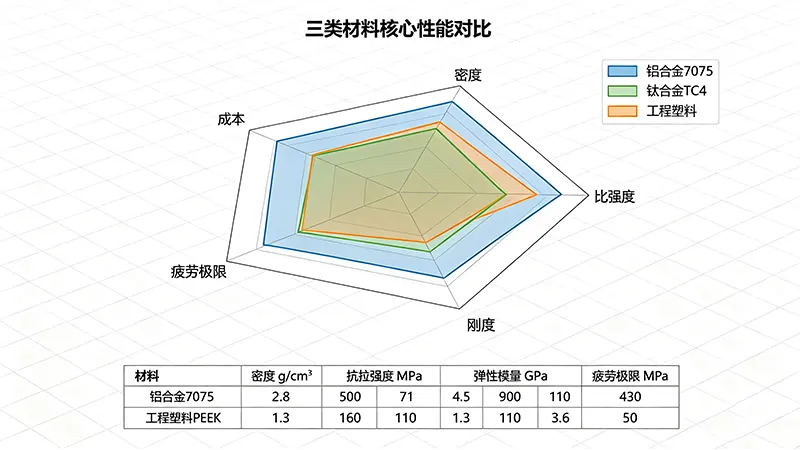
图1:铝合金、钛合金、PEEK在仿生机器人结构件应用中的多维性能对比
| 性能指标 | 铝合金(7075-T6) | 钛合金(TC4) | PEEK(30%碳纤) | 选材意义 |
|---|---|---|---|---|
| 密度(g/cm³) | 2.81 | 4.43 | 1.43 | 轻量化基础指标 |
| 抗拉强度(MPa) | 572 | 900-1000 | 220 | 承载能力上限 |
| 比强度(kN·m/kg) | 200 | 210-225 | 154 | 同重量下的强度 |
| 弹性模量(GPa) | 71 | 110 | 12 | 抗变形能力 |
| 疲劳极限(MPa) | 160 | 500 | 90 | 循环载荷寿命 |
| 相对加工难度 | 基准1x | 5-8x | 1.2x | 制造成本参考 |
| 相对材料成本 | 基准1x | 8-12x | 3-5x | 采购成本参考 |
关键结论:钛合金的比强度略高于铝合金,但强度和疲劳极限显著领先;PEEK密度优势明显,但强度和刚度较低。三类材料在仿生机器人中各有适用场景,不存在“谁更好”,只有“谁更合适”。
铝合金是仿生机器人结构件的主力——从机身骨架到外壳防护,从连接支架到电池仓体,覆盖了机器人总重的60-80%。6061-T6和7075-T6是最常用的两个牌号。
机身骨架、外壳、底板: 需要大面积覆盖和轻量化的部位,铝合金的低密度优势明显。
连接支架、传感器安装座: 中等承载要求,对加工精度有较高要求。
电池仓、防护罩: 低应力、大尺寸构件,铝合金的成本和加工效率优势突出。
刀具选型: 推荐PCD(聚晶金刚石)刀具或DLC涂层硬质合金,大前角(12°-18°)、大螺旋角(35°-45°),切削效率高、表面质量好。
切削参数: 切削速度800-1200m/min,每齿进给0.1-0.2mm/z,精加工切深0.1-0.3mm。
变形控制: 薄壁骨架结构需采用分阶段加工策略,粗加工后去应力时效(180°C/2-4h),精加工预留0.05-0.1mm余量。
表面处理: 硬质阳极氧化可提升表面硬度(HV400+)和耐腐蚀性,同时提供电绝缘性。膜厚建议30-50μm。
在铝合金CNC加工中,7075的切削性能与6061差异明显,需根据具体牌号调整刀具和参数。
钛合金(TC4)在仿生机器人中的应用集中在高应力、高疲劳要求的关键部位,其比强度、疲劳极限和抗冲击性能均优于铝合金。
关节转轴、连接销: 承受高频交变载荷,需要优异的疲劳性能。
踝关节、腕关节等高应力连接件: 空间受限、载荷集中,钛合金的高强度可减小截面尺寸。
足底结构、冲击吸收件: 需要抗冲击和耐磨损性能。
刀具选型: 必须使用AlTiN或TiSiN涂层超细晶硬质合金刀具,刃口钝化处理(R0.01-0.02mm),不等齿距设计抑制振动。
切削参数: 切削速度40-80m/min,每齿进给0.05-0.12mm/z,轴向切深0.5-1.5mm。采用“低转速、大切深、大进给”策略,避免小切深摩擦导致加工硬化。
冷却策略: 高压内冷(≥50bar),优先采用油基切削液,将切削热降至可控范围。
刀具寿命管理: 钛合金加工中刀具磨损极快,需设定强制换刀周期(通常30-60分钟),避免刀具钝化后切削力剧增。
在钛合金结构件CNC加工中,冷却液压力和刀具涂层是决定加工效率的关键变量。
PEEK(聚醚醚酮)等高性能工程塑料在仿生机器人中的应用日益广泛,其低密度、自润滑、耐磨损的特性为柔性结构提供了新可能。
仿生手掌、手指关节: 需要低惯量和柔性接触,PEEK的密度仅为铝合金的一半。
传感器壳体、防护罩: 需要电绝缘和电磁兼容性的部位。
耐磨滑动件、导向套: PEEK的自润滑性能可减少摩擦磨损。
刀具选型: 锋利硬质合金或PCD刀具,大前角(15°-20°),大螺旋角(35°-45°)。避免使用钝刀具,否则会产生高温导致材料熔化。
切削参数: 切削速度150-300m/min,每齿进给0.05-0.1mm/z,轴向切深0.2-0.5mm。采用“高转速、大进给”策略,减少热积聚。
冷却策略: 压缩空气冷却或微量润滑(MQL),避免使用水基切削液,防止PEEK吸水导致尺寸变化。
装夹方式: 使用真空吸盘或低压粘接固定,避免机械夹持力导致变形。
在工程塑料CNC加工中,PEEK对切削热敏感,冷却策略是保证尺寸稳定性的关键。
三类材料的加工技术差异显著,直接比较可帮助工艺人员快速定位关键参数。下表列出了推荐切削速度、每齿进给、冷却方式、刀具材质等核心参数。
| 加工参数 | 铝合金(7075) | 钛合金(TC4) | PEEK(30%CF) |
|---|---|---|---|
| 推荐切削速度(m/min) | 800-1200 | 40-80 | 150-300 |
| 每齿进给(mm/z) | 0.10-0.20 | 0.05-0.12 | 0.05-0.10 |
| 精加工切深(mm) | 0.10-0.30 | 0.10-0.20 | 0.20-0.50 |
| 推荐刀具涂层 | DLC/无涂层 | AlTiN/TiSiN | DLC/PCD |
| 冷却方式 | 水基乳化液 | 高压油基(≥50bar) | 压缩空气/MQL |
| 刀具寿命(分钟) | 120-240 | 20-45 | 60-120 |
关键差异:钛合金的切削速度仅为铝合金的1/15-1/10,刀具寿命仅为铝合金的1/6-1/4,冷却要求严格,加工成本显著高于铝合金和PEEK。
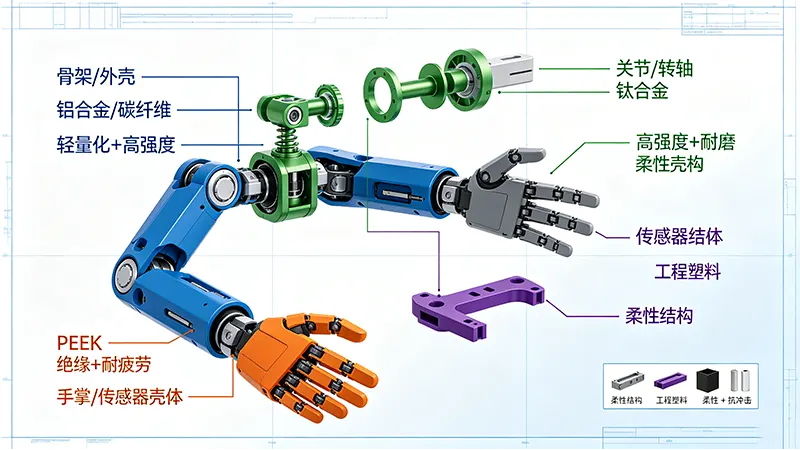
图2:仿生机器人各部件推荐材料及选材理由
| 部件类型 | 必选材料 | 替代方案 | 选材理由 |
|---|---|---|---|
| 机身骨架/外壳 | 6061/7075铝合金 | 碳纤维复合材料 | 轻量化、成本可控、加工成熟 |
| 关节转轴/连接销 | TC4钛合金 | 40Cr钢(调质) | 高疲劳极限、比强度优 |
| 踝关节/高应力件 | TC4钛合金 | 7075铝合金(受力适中) | 抗冲击、空间受限处可减薄 |
| 手掌/手指关节 | PEEK(30%碳纤) | 铝合金(受力较大) | 低密度、自润滑、可柔性设计 |
| 传感器壳体/防护罩 | 6061铝合金 | PEEK | 电磁屏蔽、散热好/电绝缘(PEEK) |
| 耐磨滑动件 | PEEK(自润滑) | 铝合金+涂层 | 低摩擦系数、免润滑 |
基于上述分析,推荐以下四步选材决策流程:
确定载荷类型: 分析部件承受的载荷是静载、交变载荷还是冲击载荷。若为高频交变载荷(如关节转轴),优先考虑钛合金(疲劳极限500MPa vs 铝合金160MPa);若为静载为主,铝合金或PEEK即可满足。
评估空间约束: 部件安装空间是否紧凑?若空间受限、需减小截面尺寸,钛合金的高强度可提供较小截面的承载能力;若空间充足,铝合金或PEEK的性价比更优。
权衡重量预算: 在整机重量预算中,该部件的重量占比要求是多少?若对轻量化要求苛刻,PEEK(1.43g/cm³)优势明显,铝合金次之(2.81g/cm³),钛合金最重(4.43g/cm³)。
核算成本与加工周期: 钛合金的加工成本和材料成本均为铝合金的5-12倍,且加工周期更长(刀具磨损快、切削速度低)。对于样机阶段或小批量,可优先选用铝合金进行快速迭代;对于正式产品中的高应力关键件,钛合金的长期可靠性值得投入。
关节转轴承受高频交变载荷,铝合金的疲劳极限仅160MPa,在同等应力水平下寿命远低于钛合金(500MPa)。以仿生机器人髋关节为例,步态周期中轴部应力幅值约150-200MPa,铝合金已接近疲劳极限,而钛合金仍处于弹性工作区。
PEEK的弹性模量(12GPa)仅为铝合金的1/6,在相同截面下刚度不足。若用PEEK替代铝合金骨架,需增加壁厚才能达到相同刚度,轻量化优势可能丧失。PEEK更适合柔性结构(手指关节)和需要自润滑的部位(滑动件),而非承载骨架。
钛合金的应用应聚焦在“关键部位”:关节转轴、踝关节连接件等承受高频交变载荷的部件。这些部位若使用铝合金,可能因疲劳失效导致整机报废;若使用钢材,重量增加明显。钛合金在比强度和疲劳寿命上的综合优势,使其在这些关键部位具有不可替代性。样机阶段可先用铝合金验证结构,正式产品再切换钛合金。
PEEK具有吸湿性,吸水率约0.1-0.3%。使用水基切削液时,水分会渗入材料表面微孔,导致尺寸胀大(可达0.05%),影响精密配合部位的尺寸稳定性。精加工PEEK时,推荐使用压缩空气冷却或微量润滑(MQL)。
降低刀具磨损需从三方面着手:①选用AlTiN/TiSiN涂层超细晶硬质合金刀具;②采用“低转速、大切深”策略,避免小切深摩擦导致加工硬化;③确保高压内冷压力≥50bar,充分冷却切削区。此外,设定强制换刀周期(20-45分钟),避免刀具过度磨损引发崩刃。
仿生机器人结构件选材需在轻量化、强度、疲劳寿命、加工成本和周期之间进行系统性权衡。铝合金(6061/7075)覆盖了机身骨架、外壳等大部分结构件,是成本与性能平衡的基准方案;钛合金(TC4)以其高比强度和优异的疲劳性能,成为关节转轴、踝关节等关键受力部件的必选;PEEK等工程塑料则以低密度、自润滑和电绝缘特性,在仿生手掌、手指关节等柔性结构中展现出独特优势。选材决策应遵循四步法:载荷类型→空间约束→重量预算→成本核算,先评估受力状态再确定材料方向,兼顾样机阶段的快速迭代与正式产品的长期可靠性。