作者: 本站编辑 发布时间: 09-04-2026 来源: 本站
巡逻机器人需在户外全天候环境中稳定运行,其结构件对轻量化、精度和防护等级有严苛要求。底盘框架、云台支架、传感器壳体、行走机构连接件是巡逻机器人中核心的机加工结构件。本文从材料选型、CNC加工工艺、表面处理到装配检测,系统解析巡逻机器人结构件的精密制造技术。
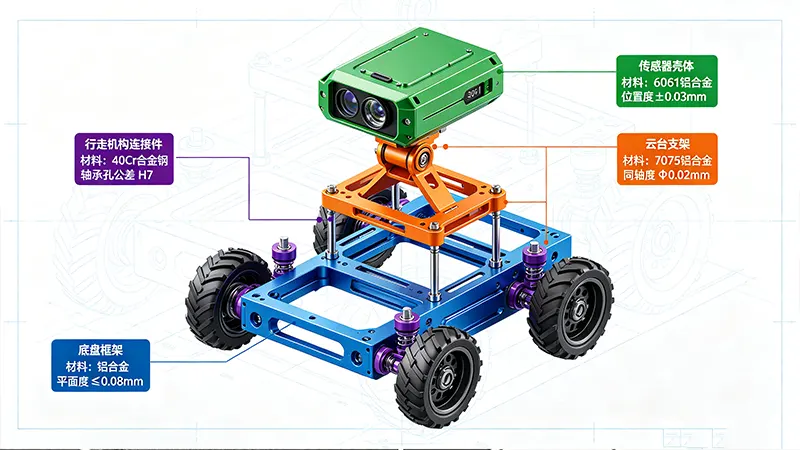
图1:巡逻机器人核心结构件包括底盘框架、云台支架、传感器壳体和行走机构连接件四大类
巡逻机器人的结构件按功能可分为四大类,每类部件的受力状态、精度要求和加工难点各不相同。
| 部件类型 | 典型材料 | 核心精度要求 | 加工难点 |
|---|---|---|---|
| 底盘框架 | 6061-T6铝合金 | 平面度≤0.05mm/500mm,平行度≤0.03mm | 薄壁变形、焊接应力、大尺寸平面度 |
| 云台支架 | 7075-T6铝合金 | 同轴度Φ0.02mm,位置度±0.015mm | 复杂曲面、五轴编程、薄壁让刀 |
| 传感器壳体 | 6061铝合金 | 密封槽±0.01mm,平面度≤0.02mm | 微米级密封槽、气密性、螺纹精度 |
| 行走机构连接件 | 40Cr/45#钢 | 同轴度Φ0.015mm,圆柱度≤0.005mm | 细长轴、淬火变形、磨削烧伤 |
巡逻机器人结构件的材料选择需兼顾轻量化(影响续航)、结构强度(影响通过性)和耐候性(影响户外寿命)三大维度。
| 材料 | 密度(g/cm³) | 抗拉强度(MPa) | 适用部件 | 选型理由 |
|---|---|---|---|---|
| 6061-T6铝合金 | 2.70 | 310 | 底盘框架、传感器壳体 | 综合性能均衡,阳极氧化后耐候性好 |
| 7075-T6铝合金 | 2.81 | 572 | 云台支架、高应力连接件 | 超高比强度,适合受力复杂部件 |
| 40Cr合金钢 | 7.85 | 980(调质) | 行走机构连接件、销轴 | 高强度、耐磨、可热处理强化 |
| 304不锈钢 | 7.93 | 520 | 外露紧固件、防护罩 | 耐腐蚀、外观耐久 |
铝合金是巡逻机器人结构件的核心主力——6061-T6用于底盘和壳体类零件,7075-T6用于云台支架等承载复杂应力的部件。行走机构连接件因需承受较高的冲击载荷,多采用40Cr合金钢并配合调质处理。外露件选用304不锈钢以确保长期防锈性能。
底盘框架是巡逻机器人的“骨架”,通常为长宽500-800mm的大型薄壁框架结构,加工的核心难点是平面度控制和焊接应力管理。
底盘框架毛坯通常采用铝合金板材或型材焊接结构。CNC加工前须进行去应力退火(铝合金:180°C保温2-4h),释放焊接和轧制残余应力。粗加工阶段采用大切深、大进给策略快速去除余量,预留0.5-1mm精加工余量。
底盘框架的安装面平面度要求≤0.05mm/500mm,上下安装面的平行度≤0.03mm。精加工采用大直径面铣刀(Φ80-125mm),配合高刚性龙门加工中心,使用真空吸盘或大面积压板均匀装夹,避免局部受力变形。
底盘上分布大量安装孔(电机座、传感器支架、电池仓等),孔位位置度要求±0.015mm。采用卧式加工中心一次装夹完成所有孔的钻削、铰削和攻丝,确保孔系相对位置精度。
在CNC加工体系中,大型薄壁框架的变形控制是检验工艺能力的关键指标之一。
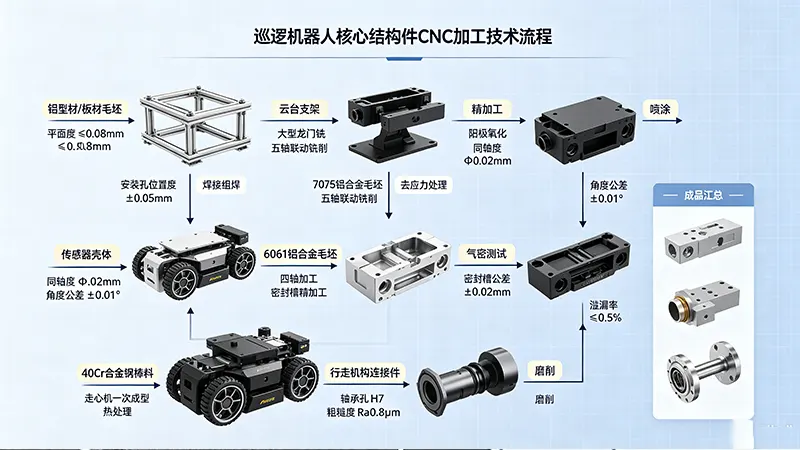
图2:云台支架的复杂曲面需采用五轴联动铣削,保证各安装面的空间位置精度
云台支架是巡逻机器人中结构最复杂、精度要求较高的零件之一。它需要为摄像头、激光雷达、红外热成像等传感器提供精确的安装基准,同时实现俯仰和水平旋转功能。
云台支架具有多角度的安装面和曲面流线造型,需采用五轴联动加工中心完成。编程时需注意刀具姿态的连续性和光滑性,避免刀具与工件干涉。使用球头铣刀(R1-5mm)配合等残留高度路径策略,确保曲面表面粗糙度Ra≤1.6μm。
俯仰轴和水平旋转轴的同轴度是云台精度的核心指标,要求≤Φ0.02mm。采用“一次装夹、多面加工”策略,利用五轴加工中心的旋转工作台,在一次装夹中完成所有与旋转轴相关的孔和面的加工。
7075铝合金虽然强度高,但云台支架为追求轻量化通常设计为薄壁结构(壁厚2-4mm)。铣削时需采用小切深(0.1-0.3mm)、高转速(15000-24000rpm)策略,搭配微量润滑冷却,减少切削力对薄壁的冲击。
五轴CNC加工技术是实现云台支架高精度成型的核心支撑,其多角度加工能力可大幅减少装夹次数,提升位置精度。
巡逻机器人搭载大量传感器(摄像头、激光雷达、IMU、毫米波雷达等),这些传感器的壳体需要同时满足精密安装、IP67防护和电磁屏蔽要求。
传感器壳体的密封槽是防水性能的核心——槽宽和槽深公差需控制在±0.01mm以内,槽底粗糙度Ra≤0.4μm。采用专用成型刀具进行精加工,配合高精度在线检测确保尺寸一致性。密封槽的拐角处须清根干净,避免密封圈安装时产生扭转或泄漏点。
传感器壳体的透镜安装孔和连接器接口需严格控制孔径公差(±0.015mm)和同轴度。螺纹加工采用刚性攻丝或螺纹铣削方式,防止烂牙。对于需要穿线的防水接口,需加工锥管螺纹(NPT),保证螺纹配合的密封性。
传感器壳体在加工完成后须进行100%气密性测试。通常采用加压至30-50kPa,保压≥30秒,泄漏率≤1sccm为合格。壳体内部具有多腔结构或细长螺纹孔时,需确保通气路径畅通,避免误判为泄漏。
巡逻机器人的行走机构(轮毂电机连接轴、悬挂摆臂销轴、转向节等)采用高强度合金钢材料,需经过调质处理和精密磨削加工。
40Cr合金钢毛坯需进行调质处理(淬火+高温回火),获得良好的综合力学性能。热处理后硬度控制在HRC28-32,便于后续车削加工;对于需要更高耐磨性的部位,可进行局部表面淬火(HRC50-55)。
行走机构的连接轴通常为细长轴类零件(长径比>8),加工时易发生弯曲变形。采用高端装夹方式,配合跟刀架或中心架支撑,分多次走刀逐步去除余量。精加工阶段选用高精度外圆磨床,控制圆柱度≤0.005mm,同轴度≤Φ0.015mm。
悬挂摆臂销轴等零件对表面粗糙度要求高(Ra≤0.4μm),需在热处理后进行精磨加工。采用无心磨床可实现高效率、高一致性的批量生产。
在精密加工设备配置体系中,外圆磨床和无心磨床是高精度轴类零件批量生产的必要设备。
巡逻机器人需在户外全天候环境中工作,结构件的表面处理直接影响防护等级和使用寿命。
| 部件 | 推荐表面处理 | 主要功能 | 关键参数 |
|---|---|---|---|
| 底盘框架 | 硬质阳极氧化(本色/黑色) | 耐磨、耐腐蚀、绝缘 | 膜厚40-60μm,硬度≥HV400 |
| 云台支架 | 硬质阳极氧化+封闭处理 | 耐磨、尺寸稳定性 | 膜厚30-50μm,粗糙度Ra≤0.8μm |
| 传感器壳体 | 阳极氧化(银色/黑色) | 防腐蚀、电磁屏蔽 | 膜厚15-25μm,颜色均匀 |
| 钢制连接件 | 镀锌钝化/达克罗 | 防锈、耐盐雾 | 盐雾≥240h,涂层厚度8-12μm |
铝合金结构件优先采用阳极氧化处理——底盘框架和传感器壳体选用硬质阳极氧化以获得良好的耐腐蚀性和外观耐久性。钢制连接件需进行镀锌钝化或达克罗涂层处理,以应对户外雨雪环境的腐蚀风险。
巡逻机器人需要控制整机重量以提高续航能力,铝合金的密度仅为钢材的三分之一。在相同截面尺寸下,6061-T6铝合金的抗拉强度(310MPa)已能满足巡逻机器人的结构承载需求,同时通过合理的筋板设计可弥补刚度差异。综合轻量化、加工性和成本,铝合金是底盘框架的合适选择。
云台支架具有多角度的安装面和曲面造型,采用三轴加工需要多次装夹,每次重新定位都会引入位置误差,难以保证俯仰轴和水平旋转轴的同轴度(≤Φ0.02mm)。五轴加工中心可实现一次装夹完成全部特征加工,保证各安装面的空间位置关系。
IP67防护的核心是密封结构。加工工艺上需保证密封槽的尺寸精度(槽宽/槽深公差±0.01mm)和表面粗糙度(Ra≤0.4μm),确保O型密封圈均匀压缩。螺纹接口需采用锥管螺纹(NPT),配合生料带或预涂密封胶实现可靠密封。加工完成后须进行100%气密性测试。
行走机构连接件(如轮毂连接轴、悬挂销轴)需承受交变冲击载荷,对强度和韧性有较高要求。40Cr合金钢在调质处理后,抗拉强度可达980MPa以上,远超铝合金材料。同时,热处理还能改善材料的切削性能,有利于后续的精密加工。
硬质阳极氧化在铝合金表面形成一层致密的氧化铝膜,具备三重功能:一是提高表面硬度(HV400以上),增强耐磨性;二是隔绝电解液腐蚀,满足户外长期使用需求;三是提供电绝缘性,避免结构件与内部电子元器件之间发生非预期导电。膜厚过低会减损耐磨与防腐蚀寿命,膜厚过高则可能影响薄壁零件的尺寸精度和装配间隙。
巡逻机器人结构件的机加工是融合了材料选型(6061/7075铝合金、40Cr合金钢、304不锈钢)、CNC精密加工(大型龙门铣、五轴联动、走心机)、热处理调质、表面处理(硬质阳极氧化、镀锌钝化)和100%气密性测试的系统工程。底盘框架的薄壁变形控制(平面度≤0.05mm/500mm),云台支架的同轴度控制(≤Φ0.02mm),传感器壳体的微米级密封槽加工(±0.01mm),行走机构连接件的磨削精度(圆柱度≤0.005mm),每类部件都有其独特的精度要求与技术难点。随着巡逻机器人向更轻量化、更高防护等级方向发展,结构件的加工精度和一致性要求将持续提升,精密制造能力将成为巡逻机器人产品竞争力的关键支撑之一。