作者: 本站编辑 发布时间: 11-06-2026 来源: 本站
导览机器人的制造难点不在于单个零件的精度,而在于从外观件到运动机构的精度传递链是否统一。曲面外壳的装配缝隙、底盘的平面度、升降立柱的垂直度、云台的旋转精度——每一个环节的公差都会向下游累积。本文从外观件成型、运动机构加工到装配精度控制,系统解析导览机器人一体化制造的技术路径。

图1:导览机器人四类核心加工零件——曲面外壳、底盘框架、升降立柱、交互终端壳体
导览机器人的零件体系可分为两大阵营:外观件和功能件。外观件追求曲面流畅、缝隙均匀、表面质感一致;功能件追求尺寸精度、形位公差和运动可靠性。两类零件的加工逻辑不同,但最终必须在装配环节实现统一。
| 零件类别 | 典型材料 | 核心要求 | 加工方式 |
|---|---|---|---|
| 曲面外壳 | ABS/PC合金、铝合金 | 曲面光顺、缝隙≤0.5mm | 注塑+CNC修边/五轴铣削 |
| 底盘框架 | 6061-T6铝合金 | 平面度≤0.05mm/300mm | 龙门铣削+焊接+精加工 |
| 升降立柱 | 7075-T6/304不锈钢 | 直线度≤0.02mm/500mm | 精密车削/磨削 |
| 终端壳体 | 6061铝合金+亚克力 | 平面度≤0.03mm | CNC铣削+阳极氧化 |
一体化加工路径的核心思路是:以底盘基准面为精度起点,通过统一的基准传递,将精度逐级传递至升降立柱、云台和终端壳体,避免各零件独立加工后装配时的累积误差超标。
导览机器人的外观件是用户接触的“首要印象”,曲面质量、分缝均匀性和表面质感直接决定产品档次。
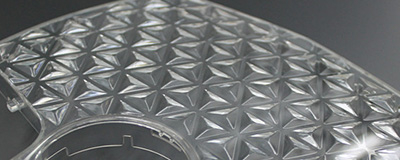
批量生产时,曲面外壳优先采用注塑成型(ABS/PC合金),模具型腔通过CNC加工至镜面级(Ra≤0.2μm),确保注塑件表面光洁。小批量或样机阶段,可采用铝合金五轴铣削直接成型,壁厚控制在2-3mm,曲面轮廓度≤0.1mm。
外观件的分缝(如前后壳配合处)要求缝隙均匀,通常≤0.5mm。CNC修边时采用“基准面定位+轮廓精铣”策略:先以内部安装面为基准定位,再精铣配合边缘,确保分缝两侧的轮廓一致性。对于铝合金外壳,可在配合面加工定位止口,提升装配重复精度。
装饰件(如灯带槽、Logo嵌件、金属饰条)通常为小尺寸精密件,采用CNC铣削或线切割加工。灯带槽的深度和宽度公差需控制在±0.05mm,确保灯带嵌入后无翘曲或漏光。
在CNC外观件加工中,曲面光顺度和表面质感的一致性是需要重点控制的指标。
运动机构是导览机器人自主导航和升降交互的基础,其加工精度直接影响运动平稳性和定位准确性。
底盘框架为承载电池、电机、驱动轮的薄壁腔体结构,壁厚2-3mm。粗加工后安排去应力时效(180°C/2-4h),精加工采用真空吸盘装夹,平面度控制在0.05mm/300mm以内。驱动轮安装孔的位置度≤±0.02mm,确保左右轮距一致,避免行走跑偏。
升降立柱为细长轴类或方管结构,长径比>20,直线度要求≤0.02mm/500mm。铝合金立柱采用“两端定位+中间辅助支撑”装夹,对称去料防止弯曲。不锈钢立柱需在热处理后精磨,圆柱度≤0.005mm。立柱与底盘的连接法兰需与立柱轴线保持垂直度≤0.02mm。
轮毂连接轴、悬挂销轴等行走连接件承受交变冲击载荷,采用40Cr调质处理(HRC28-32)。细长轴采用较好装夹,配合跟刀架支撑,精加工后外圆磨削至圆柱度≤0.005mm。更多轴类加工技术可参考CNC车削加工指南。
交互终端是导览机器人与用户沟通的窗口,壳体需同时满足屏幕安装精度、传感器窗口透光和整机防护要求。
触摸屏安装面的平面度要求≤0.03mm,确保屏幕贴合后无气泡、无应力。采用精铣+研磨工艺,安装面粗糙度Ra≤0.8μm。屏幕四周的点胶槽宽度和深度公差±0.05mm,保证密封胶均匀填充。
摄像头、红外传感器、麦克风阵列的窗口位置度要求±0.015mm。窗口边缘需倒角或倒圆,避免应力集中导致亚克力面板开裂。对于需要透光的窗口,亚克力面板与铝合金壳体的配合间隙需控制在0.1mm以内,防止漏光或积尘。
交互终端壳体需达到IP54以上防护等级。密封槽加工公差±0.01mm,槽底粗糙度Ra≤0.4μm,确保O型圈均匀压缩。加工完成后100%进行气密性测试,泄漏率≤1sccm为合格。

图2:从底盘基准面到终端安装面的精度逐级传递,每一环节的公差都会向下游累积
导览机器人的精度传递链遵循“底盘→立柱→云台→终端”的层级关系。每一环节的加工精度都会向下游累积,因此需在关键节点设置精度控制点。
| 传递环节 | 控制指标 | 公差要求 | 加工保障措施 |
|---|---|---|---|
| 底盘基准面 | 平面度 | ≤0.05mm/300mm | 真空吸盘+分阶段加工 |
| 立柱安装面 | 与底盘基准的垂直度 | ≤0.02mm/100mm | 一次装夹加工安装面 |
| 立柱轴线 | 直线度 | ≤0.02mm/500mm | 辅助支撑+对称去料 |
| 云台回转轴 | 与立柱的同轴度 | ≤Φ0.02mm | 五轴一次装夹成型 |
| 终端安装面 | 与回转轴的垂直度 | ≤0.03mm/100mm | 以回转轴为基准精加工 |
累积公差分析显示,若各环节均控制在公差上限,终端安装面的综合偏差可达0.12mm,超出装配要求。因此,实际生产中应将关键环节(底盘基准面、云台同轴度)的公差控制在设计值的70%以内,为下游环节预留裕量。
导览机器人的外观件需经过表面处理以获得一致的质感和耐候性,不同材料的处理工艺各异。
| 零件 | 推荐处理 | 关键参数 | 常见问题 |
|---|---|---|---|
| 铝合金外壳 | 阳极氧化(哑光/高光) | 膜厚15-25μm,色差ΔE≤1.5 | 挂具接触点色差 |
| 注塑外壳 | 喷涂/UV固化 | 涂层厚度30-50μm,附着力≥4B | 流挂、橘皮 |
| 装饰件 | PVD镀膜/电镀 | 膜厚0.5-2μm,色泽均匀 | 边缘烧焦 |
外观质量一致性的关键在于批次内色差控制。铝合金阳极氧化时,不同挂具位置的膜厚和颜色存在差异,需通过调整挂具布局和氧化时间,将批次内色差控制在ΔE≤1.5以内。注塑件喷涂时,需控制喷涂环境的温湿度和涂料粘度,避免批次间色差。
导览机器人的质量检测需覆盖尺寸精度、外观质量和装配功能三个层面。
底盘平面度: 激光平面度测量仪或三坐标,≤0.05mm/300mm。
立柱直线度: 激光干涉仪或电子水平仪,≤0.02mm/500mm。
云台同轴度: 三坐标或专用检具,≤Φ0.02mm。
在标准光源箱(D65光源)下,距离工件500mm处目视检查,色差ΔE≤1.5,表面无划伤、无流挂、无颗粒。分缝处用塞尺检测,缝隙≤0.5mm且均匀过渡。
关键批次进行试装配,验证底盘与立柱、立柱与云台、云台与终端的配合精度和连接可靠性。装配后测试行走直线度(≤5mm/10m)和升降重复定位精度(≤0.1mm)。更多检测标准可参考质量保证体系中的装配精度检测规范。
批量超过500件时,注塑模具摊销成本低、单件成本优势明显,且曲面细节还原度高。小批量或样机阶段,铝合金五轴铣削更灵活,无需开模,且金属质感更佳。实际项目中,常采用“样机铝合金+量产注塑”的组合策略。
底盘平面度超差会导致立柱安装后垂直度偏差,进而使云台和终端整体倾斜。倾斜量会随立柱高度放大——底盘平面度0.05mm的偏差,在500mm高的立柱上可能放大至0.15mm的顶端偏移,影响屏幕水平和传感器指向。
需从装夹和加工两方面控制:采用两端定位、中间辅助支撑的装夹方式,支撑点间距200-300mm;粗加工采用对称去料法,精加工采用小切深(0.05-0.1mm)、低进给策略。不锈钢立柱热处理后需进行精磨,铝合金立柱可采用精铣+抛光。
IP54防护的核心是密封槽加工精度。槽宽和槽深公差需控制在±0.01mm以内,槽底粗糙度Ra≤0.4μm,确保O型圈均匀压缩。屏幕点胶槽需保证胶层连续无断点。加工完成后100%进行气密性测试,泄漏率≤1sccm为合格。
铝合金阳极氧化时,通过调整挂具布局使各工件与电极的距离一致,并控制氧化时间在±5%以内。注塑件喷涂时,控制环境温度23±2°C、湿度50±10%,涂料粘度用涂-4杯检测,每批次首件与标准色板比对,ΔE≤1.5为合格。
核心是“基准统一、精度分级”。以底盘基准面为精度起点,立柱安装面与底盘基准面一次装夹加工;云台回转轴以立柱轴线为基准加工;终端安装面以回转轴为基准精加工。每一环节的公差控制在设计值的70%以内,为下游预留裕量,避免累积误差超标。
导览机器人的精密制造是一项从外观件到运动机构的系统性工程。外观件追求曲面光顺与分缝均匀,运动机构追求平面度、直线度与同轴度的精确控制,终端壳体追求屏幕安装精度与防护等级。一体化加工路径的核心在于“基准统一、精度分级”——以底盘基准面为起点,通过一次装夹和基准传递,将精度逐级传递至升降立柱、云台和终端安装面。表面处理的一致性控制(色差ΔE≤1.5)和100%气密性测试是外观质量与防护性能的保障。建议在样机阶段用铝合金快速验证结构,量产阶段根据批量规模选择注塑或CNC成型,并通过累积公差分析优化各环节的公差分配。